
🌟 欢迎来到第10讲:LTI系统的变换域分析 (Part I) #
(对应课本第七章内容)
前面的课程中,我们已经学会了如何用系统函数 $H(z)$ 来描述一个LTI系统。今天,我们将把这个强大的工具运用到极致,深入探索系统函数与其实际工程性能——频率响应之间的内在联系。我们将重点学习如何从零极点图直观地解读系统的幅频特性,并首次系统地探讨相位特性,特别是线性相位和最小相位这两个在滤波器设计和信号保真度中至关重要的概念。
核心学习目标:
- 连接Z域与频域:深刻理解系统函数 $H(z)$ 与频率响应 $H(e^{j\omega})$ 之间的关系。
- 掌握零极点分析法:学会通过分析零极点在Z平面上的位置,快速判断一个系统是低通、高通、带通还是带阻滤波器。
- 理解线性相位:明白线性相位的定义及其对信号"无失真传输"的重大意义。
- 辨析最小/最大相位系统:掌握最小相位、最大相位系统的定义,并理解最小相位系统在具有稳定逆系统等方面的独特性质。
- 认识全通系统:了解全通系统的定义和特性,明白它作为"相位均衡器"的重要作用。
📚 本讲知识地图 #
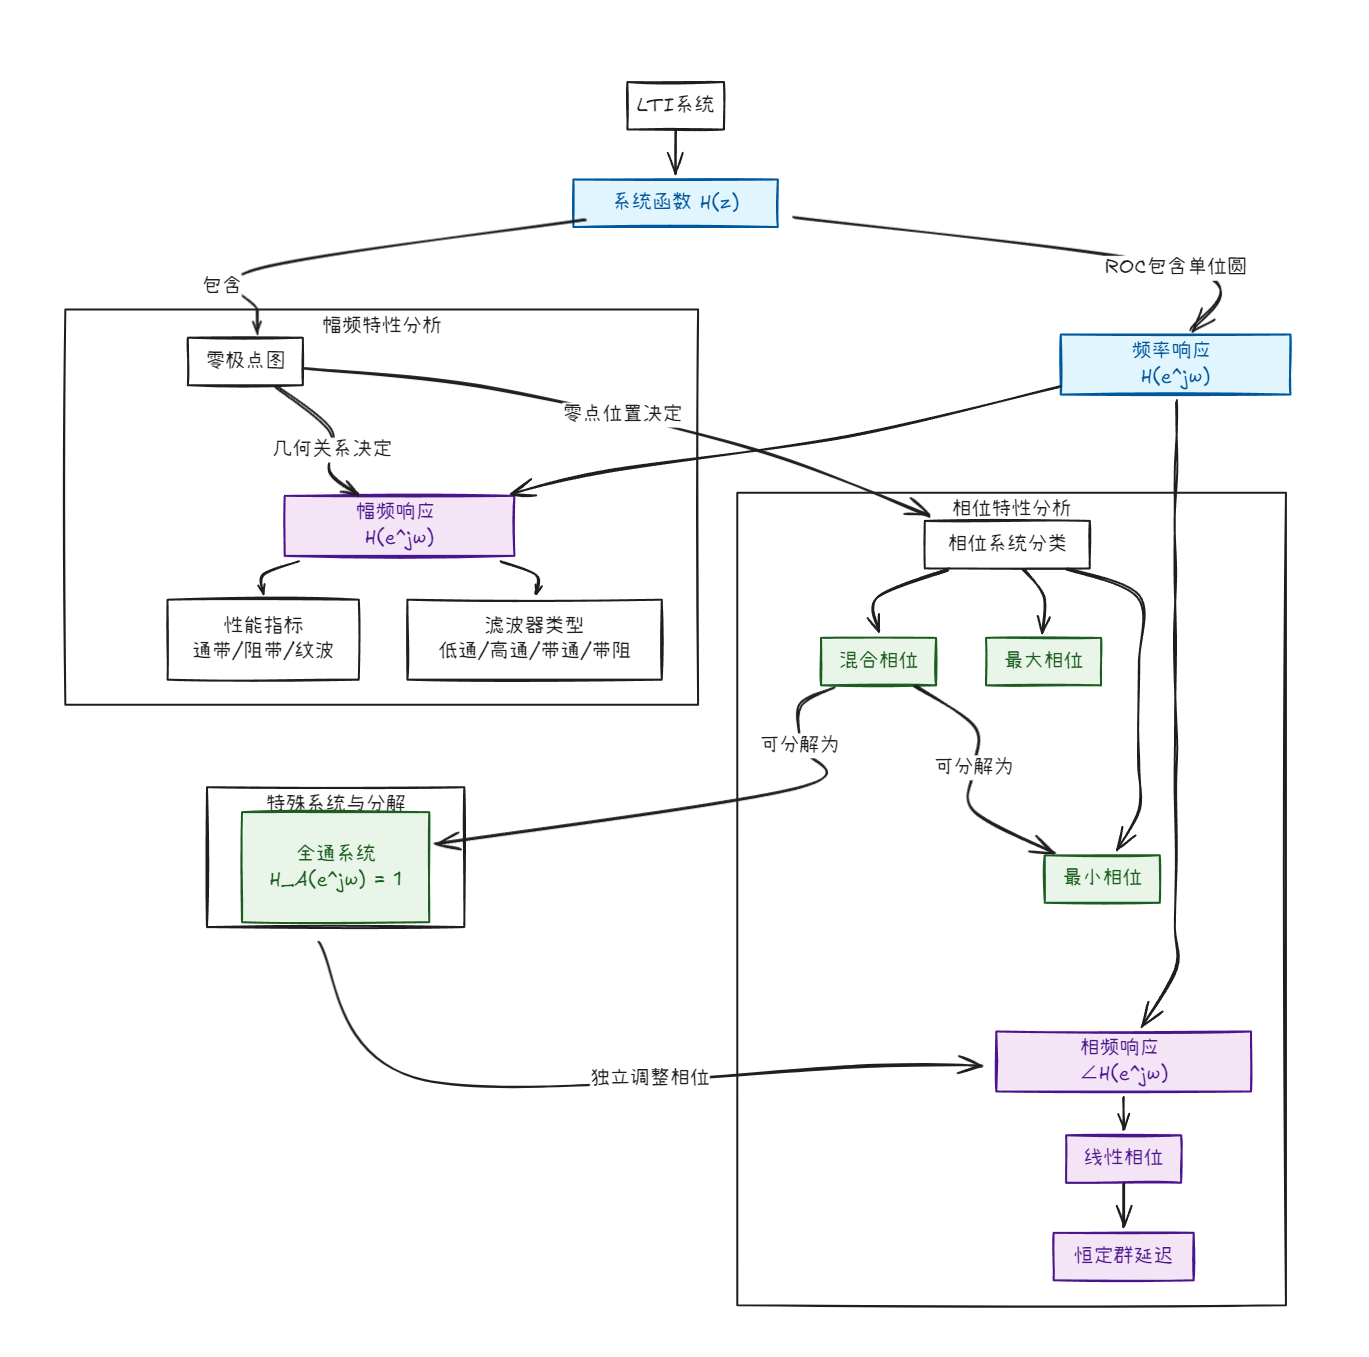
📝 本讲主要内容 #
1. 变换域分析LTI系统的基本概念 #
我们有三种等价但视角不同的方式来"描绘"一个LTI系统:
| 模型 | 描述 | 数学表达式 | MATLAB 示例 |
|---|---|---|---|
| 单位冲激响应 | 时域描述,系统对 $\delta[n]$ 的响应 | $h[n]$ | h = impz(b, a, N) |
| 频率响应 | 稳态下对复正弦信号的响应 | $H(e^{j\omega}) = \sum h[n]e^{-j\omega n}$ | [H,w] = freqz(b, a) |
| 系统函数 | $h[n]$ 的Z变换,更通用的描述 | $H(z) = \sum h[n]z^{-n}$ | [b,a] 本身 |
核心关系:频率响应是系统函数在单位圆 $|z|=1$ 上的"切片"。 $$ H(e^{j\omega}) = H(z) \big|_{z=e^{j\omega}} $$ 这个关系成立的前提是,系统的ROC必须包含单位圆,即系统是稳定的。
2. LTI系统作为滤波器 #
从广义上讲,任何LTI系统都是一个滤波器,因为它总会改变输入信号的某些特性。狭义上,我们设计的滤波器旨在实现特定的信号处理目标。
2.1 理想滤波器分类 #
【图片:四种理想滤波器(低通、高通、带通、带阻)的幅频响应图 (参考PPT P8)】
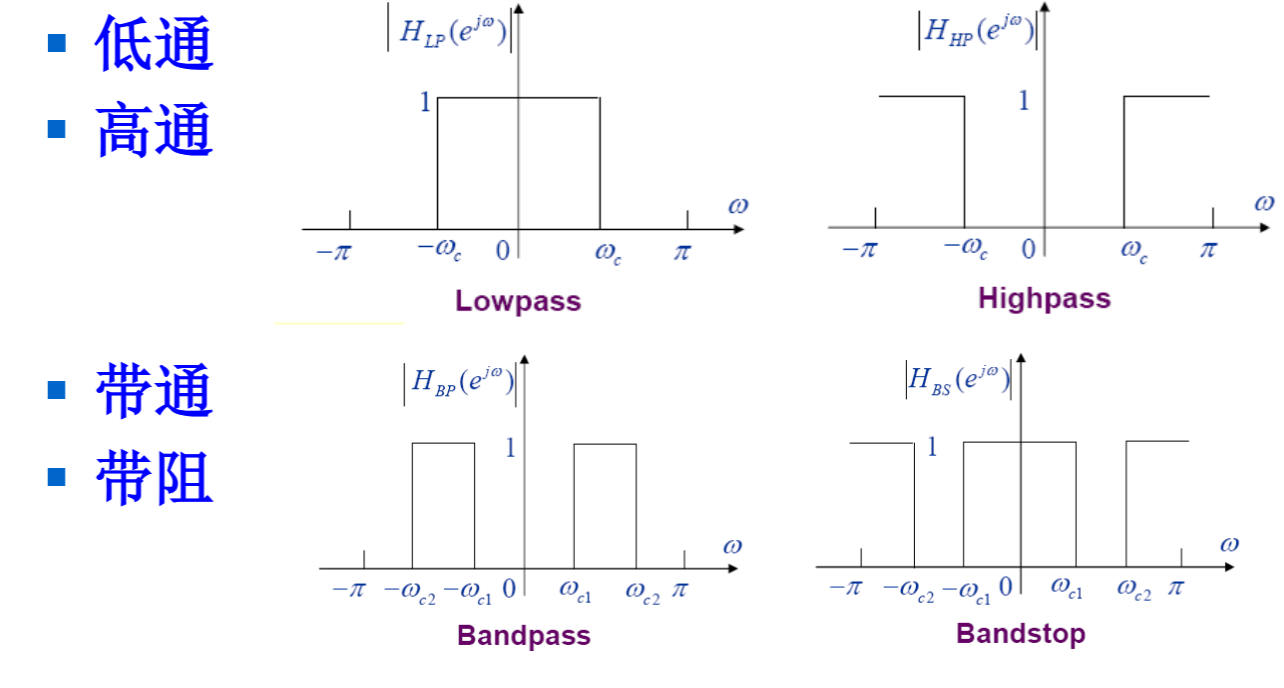
| 滤波器类型 | 作用 | 通带 | 阻带 |
|---|---|---|---|
| 低通 (Lowpass) | 保留低频,抑制高频 | $\omega \le \omega\_c$ | $\omega > \omega\_c$ |
| 高通 (Highpass) | 抑制低频,保留高频 | $\omega \ge \omega\_c$ | $\omega < \omega\_c$ |
| 带通 (Bandpass) | 保留某一频段,抑制其他 | $\omega\_{c1} \le \omega \le \omega\_{c2}$ | 其他频段 |
| 带阻 (Bandstop) | 抑制某一频段,保留其他 | 其他频段 | $\omega\_{c1} \le \omega \le \omega\_{c2}$ |
2.2 非理想滤波器指标 #
实际的滤波器无法做到理想的"砖墙"响应,因此引入了更精细的性能指标。
【图片:非理想低通滤波器的幅频响应指标图 (参考PPT P10)】
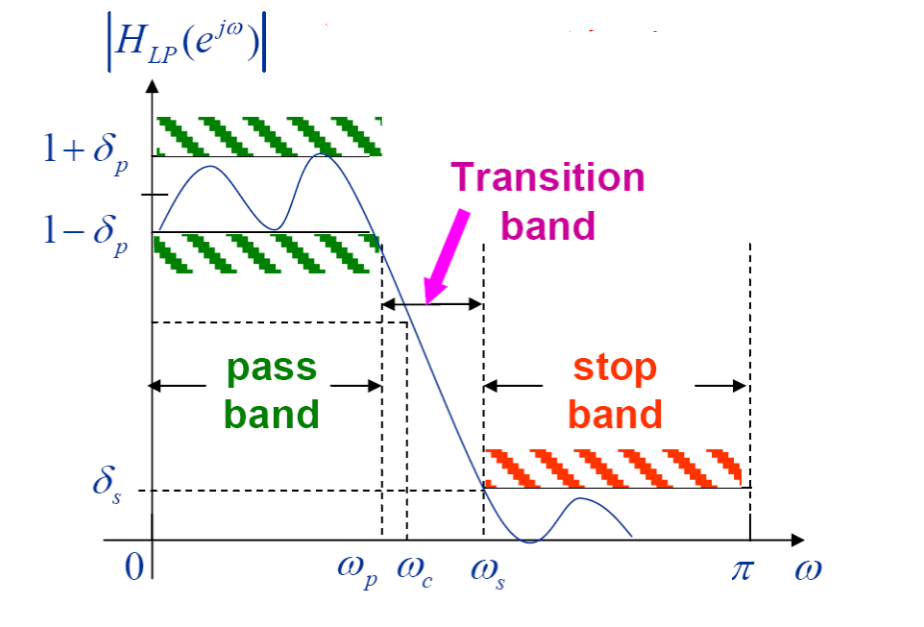
| 指标 | 符号 | 描述 |
|---|---|---|
| 通带 (Passband) | 幅度响应接近1的区域,允许信号通过。 | |
| 阻带 (Stopband) | 幅度响应接近0的区域,抑制信号通过。 | |
| 过渡带 (Transition band) | 介于通带和阻带之间的区域,幅度响应急剧下降。 | |
| 通带截止频率 | $\omega\_p$ | 通带的边界频率。 |
| 阻带截止频率 | $\omega\_s$ | 阻带的起始频率。 |
| 通带纹波 | $\delta\_p$ | 通带内幅度响应偏离1的最大范围。 |
| 阻带衰减/纹波 | $\delta\_s$ | 阻带内幅度响应的最大值。 |
3. 系统函数与幅频响应的联系 #
3.1 ✨ 从零极点图"看穿"滤波器类型 #
-
生动比喻:再次想象你在Z平面的单位圆跑道上从 $\omega=0$ (对应点
z=1) 跑到 $\omega=\pi$ (对应点z=-1)。极点是"扩音喇叭",零点是"吸音黑洞"。你的"听觉感受"(幅频响应)由你与这些喇叭和黑洞的距离决定。 -
判断法则:
- 低通滤波器:在
z=1(低频) 附近放置极点(放大低频),在z=-1(高频) 附近放置零点(抑制高频)。 - 高通滤波器:在
z=-1(高频) 附近放置极点,在z=1(低频) 附近放置零点。 - 带通滤波器:在通带对应的频率 $\pm\omega\_c$ 附近放置共轭极点,同时在
z=1和z=-1处放置零点。 - 带阻滤波器:在阻带对应的频率 $\pm\omega\_c$ 附近(通常在单位圆上)放置共轭零点。
- 低通滤波器:在
3.2 💻 实例分析 #
3.2.1 低通滤波器示例 #
-
系统函数: $H\_0(z) = a \frac{1+z^{-1}}{1-pz^{-1}}$,取 $p=0.8, a=1$
-
零极点: 零点在 $z=-1$,极点在 $z=0.8$。
-
MATLAB 代码:
[Hw,N]=freqz([1 1],[1 -0.8]); subplot(2,1,1); zplane([1 1],[1 -0.8]); subplot(2,1,2); plot([0:511]/512, abs(Hw)); -
分析: 极点 $0.8$ 靠近 $z=1$ (低频),零点在 $z=-1$ (高频)。因此,低频被增强,高频被抑制,这是一个低通滤波器。
3.2.2 高通滤波器示例 #
-
系统函数: $H\_1(z) = b \frac{1-z^{-1}}{1-pz^{-1}}$,取 $p=-0.8, b=1$
-
零极点: 零点在 $z=1$,极点在 $z=-0.8$。
-
MATLAB 代码:
[Hw,N]=freqz([1 -1],[1 0.8]); subplot(2,1,1); zplane([1 -1],[1 0.8]); subplot(2,1,2); plot([0:511]/512, abs(Hw)); -
分析: 极点 $-0.8$ 靠近 $z=-1$ (高频),零点在 $z=1$ (低频)。因此,高频被增强,低频被抑制,这是一个高通滤波器。
3.2.3 带通滤波器示例 #
-
系统函数: $H\_2(z)$ 具有极点 $j, -j$。
-
零极点: 极点在 $z=\pm j = e^{\pm j\pi/2}$,对应频率 $\omega=\pi/2$。零点在 $z=\pm 1$。
-
MATLAB 代码:
[Hw,N]=freqz([1 0 -1],[1 0 1]); subplot(2,1,1); zplane([1 0 -1],[1 0 1]); subplot(2,1,2); plot([0:511]/512, abs(Hw)); -
分析: 在 $\omega=\pi/2$ 附近有极点,响应被增强。在直流($z=1$)和最高频($z=-1$)处有零点,响应被抑制。这是一个带通滤波器。
4. LTI系统的相位特性 #
4.1 ✨ 线性相位 (Linear Phase) #
-
专业定义:一个系统的相频响应 $\theta(\omega)$ 是频率 $\omega$ 的线性函数,即 $\theta(\omega) = -\alpha \omega + \beta$。
-
生动比喻:想象一队参加阅兵的士兵(信号的不同频率分量)。如果系统是线性相位的,就相当于所有士兵齐步走,虽然整个队伍可能会整体向前平移一段距离(延迟),但队伍的队形(信号波形)保持不变。如果系统是非线性相位的,就相当于有的士兵走得快,有的走得慢,走着着队形就乱了(波形失真)。
-
关键指标:群延迟 (Group Delay) $$ \tau_g(\omega) = -\frac{d\theta(\omega)}{d\omega} $$
- 物理意义:群延迟描述了信号包络通过系统时的延迟。对于线性相位系统,群延迟为常数 $\alpha$,意味着所有频率分量的包络都延迟相同的时间,从而保证了波形不失真。
4.2 🔧 最小相位与最大相位系统 #
对于具有相同幅频响应的因果稳定系统,它们的相位特性因零点位置而异。
| 系统类型 | 零点位置 | 关键特性 |
|---|---|---|
| 最小相位系统 | 所有零点都在单位圆内 | 1. 相位延迟最小 2. 能量最集中在序列前端 (延迟最小) 3. 存在稳定且因果的逆系统 |
| 最大相位系统 | 所有零点都在单位圆外 | 1. 相位延迟最大 |
| 混合相位系统 | 零点在单位圆内外都有 | 介于两者之间 |
- 核心意义:可逆性 一个系统的逆系统 $H\_{inv}(z) = 1/H(z)$。这意味着原系统 $H(z)$ 的零点会变成逆系统 $H\_{inv}(z)$ 的极点。为了让逆系统也是稳定且因果的,它的所有极点必须在单位圆内。这就反过来要求原系统 $H(z)$ 的所有零点必须在单位圆内。这正是最小相位系统的定义。 ### 5. 全通系统 (All-pass System)
全通系统是变换域分析中一个极其精妙且实用的工具,它允许我们像做手术一样精确地修改系统的相位特性。
5.1 ✨ 定义与核心思想 #
- 专业定义:一个系统,其幅频响应在所有频率上都恒为1,即 $|H\_{ap}(e^{j\omega})| = 1$。
- 生动比喻:全通系统就像一块透明但有厚度的光学透镜。光线(信号)可以毫无衰减地穿过它(幅度不变),但透镜的特定曲率和厚度会改变光线的传播路径和时间(产生相位延迟)。我们可以定制这块"透镜",来精确地校正光学系统中的像差(相位失真)。
5.2 🔧 结构与特性 #
-
数学结构:一个M阶因果稳定的IIR全通系统函数具有非常特殊的形式: $$ A_M(z) = \frac{z^{-M} D^*(1/z^*)}{D(z)} = \pm \frac{d_M^* + d_{M-1}^*z^{-1} + ... + z^{-M}}{1 + d_1 z^{-1} + ... + d_M z^{-M}} $$
- 核心特征:分子多项式是分母多项式系数的共轭反序,并乘以一个 $z^{-M}$ 因子。这是一种镜像对称结构。
-
零极点关系:
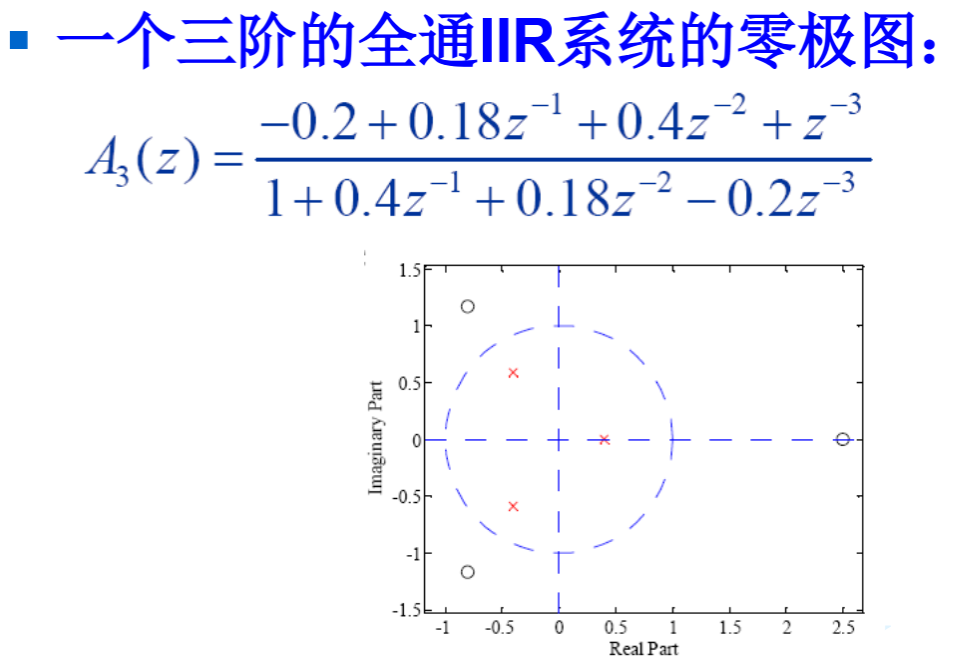
- 核心特性:全通系统的零点和极点呈共轭倒数 (Conjugate Reciprocal) 关系。
- 具体来说:如果 $p\_k = r e^{j\phi}$ 是系统的一个极点,那么 $z\_k = \frac{1}{p\_k^*} = \frac{1}{r}e^{j\phi}$ 必然是系统的一个零点。
- 几何图像:在Z平面上,一个位于单位圆内的极点,必然对应一个位于单位圆外、相同角度、半径互为倒数的零点。它们就像是关于单位圆的"镜像"。
【图片:全通系统的零极点图,展示极点与零点关于单位圆的镜像对称关系 (参考PPT P37)】
-
重要特性:
- 因果稳定的全通系统是无损实有界(LBR) 传输系统
- 因果稳定全通系统的传输函数的幅度具有如下特点 $$\left| A(z) \right|=\begin{cases}<1,for\left| z \right|>1\\ =1,for\left| z \right|=1\\ >1,for\left| z \right|<1 \end{cases} $$
- 对于稳定的全通系统,其群延迟在所有频率上都是正数且 $$\int_0^\pi \tau(\omega)d\omega=M\pi$$
- 高阶全通系统可以分解为多个一阶和二阶全通系统的级联。
5.3 🛠️ 全通系统的两大核心应用 #
5.3.1 应用一:相位均衡器 (Phase Equalizer) #
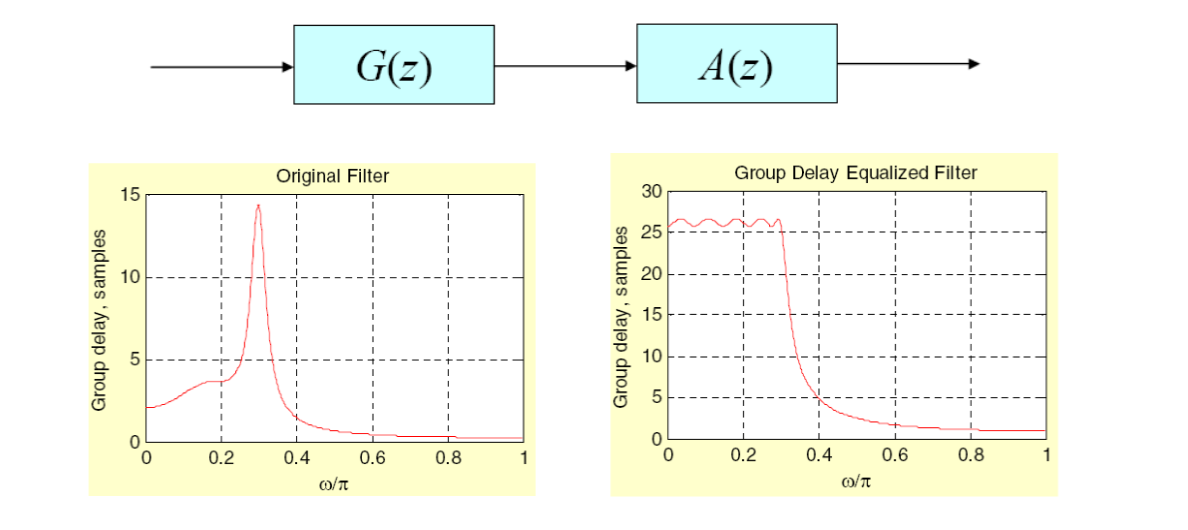
- 问题:许多滤波器(特别是IIR滤波器)在通带内具有理想的平坦幅度响应,但其相位响应却严重非线性,导致群延迟不恒定,从而引起信号失真。
- 解决方案:级联一个精心设计的全通系统 $A(z)$。
- 原理:设原系统为 $G(z)$,总系统为 $H(z) = G(z)A(z)$。
- 幅度:$|H(e^{j\omega})| = |G(e^{j\omega})| \cdot |A(e^{j\omega})| = |G(e^{j\omega})| \cdot 1 = |G(e^{j\omega})|$。总幅度响应不变!
- 相位:$\theta\_H(\omega) = \theta\_G(\omega) + \theta\_A(\omega)$。总相位是两者之和!
- 设计思路:我们可以设计全通系统 $A(z)$,使其相位 $\theta\_A(\omega)$ 恰好能"补偿"或"拉平"原系统 $\theta\_G(\omega)$ 的非线性部分,使得总相位 $\theta\_H(\omega)$ 尽可能接近线性。
- 原理:设原系统为 $G(z)$,总系统为 $H(z) = G(z)A(z)$。
【图片:使用全通滤波器进行群延迟均衡的示例图 (参考PPT P40)】
5.3.2 应用二:系统分解与最小相位化 #
- 基本定理:任何一个稳定的、有理的系统函数 $H(z)$ 都可以唯一地分解为一个最小相位系统 $H\_{min}(z)$ 和一个全通系统 $H\_{ap}(z)$ 的级联。 $$ H(z) = H_{min}(z) \cdot H_{ap}(z) $$
- 分解过程(如何"提取"最小相位部分):
- 定位"坏"零点:找出 $H(z)$ 所有位于单位圆外的零点,假设为 $\\{z\_1, z\_2, ..., z\_k\\}$。这些是导致系统非最小相位的元凶。
- “翻转"零点:构造一个新的系统 $H\_{min}(z)$,它包含 $H(z)$ 所有的极点和单位圆内的零点,但将所有"坏"零点 $z\_i$ 替换为其在单位圆内的共轭倒数对应点 $1/z\_i^*$。现在 $H\_{min}(z)$ 已经是最小相位系统了。
- 构造补偿的全通滤波器:为了保持原始的幅度响应,我们需要乘以一个全通滤波器 $H\_{ap}(z)$,这个滤波器的作用就是把"翻转"到圆内的零点再"翻转"回去。该全通滤波器的零点就是原始的"坏"零点 $\\{z\_1, ..., z\_k\\}$,其极点则是这些零点的共轭倒数 $\\{1/z\_1^*, ..., 1/z\_k^*\\}$。
- 工程意义:这个分解过程告诉我们,任何系统的幅频响应完全由其最小相位部分决定。我们可以通过剥离全通部分,得到一个具有相同幅度响应但相位延迟最小的系统,这在需要保持频谱特性但又要减小延迟的场景中极为有用。
🔗 知识关联与应用 #
-
承上启下:本讲将Z变换的理论(特别是零极点图)与滤波器设计的实践目标(控制幅度和相位)紧密地联系起来。理解了零点如何影响相位,以及全通系统的作用,我们就掌握了从任何非最小相位系统构造出具有相同幅度响应的最小相位系统的方法,这是高级滤波器设计的基础。
-
现实应用:
- 音频母带处理:在专业音频制作中,有时需要对录音进行相位校正,以改善瞬态响应和立体声声场,这时就会用到相位均衡器(通常由全通滤波器实现)。
- 通信信道均衡:许多通信信道会引入非线性相位延迟,导致码间串扰。均衡器的设计目标之一就是补偿这种相位失真,而这通常涉及到对信道模型的最小相位/全通分解。
🤔 引导式提问 #
- 为什么说"只有最小相位系统才存在稳定且因果的逆系统”? (提示:考虑一个系统的逆系统 $H\_{inv}(z) = 1/H(z)$,它的零点和极点与原系统 $H(z)$ 有什么关系?要使逆系统稳定且因果,它的极点需要满足什么条件?)
- 一个FIR滤波器能实现严格的线性相位吗?一个IIR滤波器呢? (提示:思考线性相位对系统冲激响应 $h[n]$ 的对称性要求,以及FIR和IIR的 $h[n]$ 特性。)
- 给你一个最大相位滤波器,你如何设计一个系统,使得它和原始滤波器级联后,总的系统变成一个最小相位系统,并且整体的幅频响应不变? (提示:思考全通系统的作用以及系统分解。)
💡 本讲总结 #
本讲我们打开了LTI系统分析的"频率之眼",学会了如何从变换域洞察系统的内在特性。
- 零极点图是系统的X光片:通过观察零点和极点相对于单位圆的位置,我们可以快速诊断出系统的滤波类型(低通、高通……)。
- 相位失真源于非线性:理想的信号传输要求系统具有线性相位,即恒定的群延迟,以保证波形不失真。
- 零点位置决定相位类型:具有相同幅度的系统,其零点在单位圆内的为最小相位,在圆外的为最大相位。最小相位系统具有最小延迟和可逆性等优良特性。
- 全通系统是相位魔术师:它能在不改变幅度的前提下,独立地调整系统的相位响应,是进行相位均衡和系统分解的核心工具。
🔍 相关缩写 #
| 缩写 | 全称 | 中文含义 |
|---|---|---|
| LP | Low-pass | 低通 |
| HP | High-pass | 高通 |
| BP | Band-pass | 带通 |
| BS | Band-stop | 带阻 |
| BR | Bounded-Real | 有界实 |
| PD | Phase Delay | 相位延迟 |
| GD | Group Delay | 群延迟 |
