
一、离散时间系统 #
1. 核心定义与示意图 #
离散时间系统是对输入序列进行处理,输出新序列的运算单元(广义上可理解为"数字滤波器"),数学表示为:
$$y[n] = T[x[n]]$$
其中:
- $x[n]$:输入序列;
- $T[\cdot]$:系统的运算规则;
- $y[n]$:输出序列。
系统示意图:
$$x[n] \Rightarrow \boxed{T[\cdot]} \Rightarrow y[n]$$
2. 典型离散时间系统举例 #
(1)累加器 #
- 功能:对输入序列从负无穷到当前时刻$n$进行累加,输出累积结果。
- 数学表达式:
$$y[n] = \sum_{l=-\infty}^{n} x[l] = y[n-1] + x[n]$$
若为因果累加器(仅从$l=0$开始累加),需考虑初始条件$y[-1]$:
$$y[n] = y[-1] + \sum_{l=0}^{n} x[l] \quad (n \geq 0)$$ - 关键参数:$y[-1]$为初始条件(累加前的初始值),非零初始条件会使系统变为非线性。
(2)M点滑动平均滤波器 #
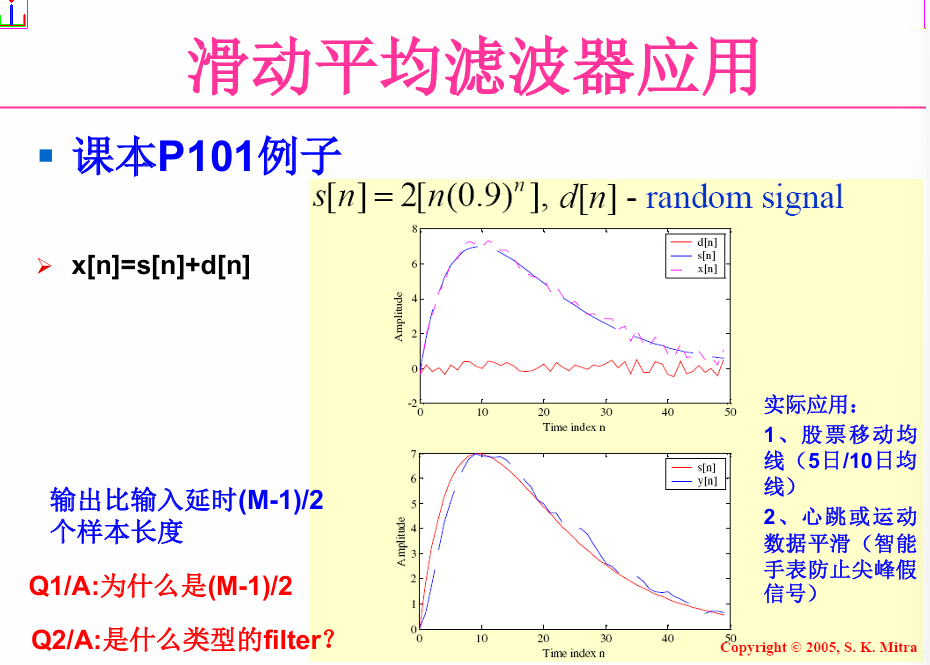
- 功能:对输入序列的当前及前$M-1$个样本取平均,实现信号平滑(滤除高频噪声)。
- 数学表达式:
- 非递归形式(直接求和平均):
$$y[n] = \frac{1}{M} \sum_{k=0}^{M-1} x[n-k]$$ - 递归形式(减少计算量,复用前一时刻输出):
$$y[n] = y[n-1] + \frac{1}{M}\left(x[n] - x[n-M]\right)$$
- 非递归形式(直接求和平均):
- Q&A解答:
- 计算量:非递归形式需$M$次加法+1次除法,递归形式仅需2次加减法+1次除法,计算量显著降低;
- 存储量:非递归形式需存储$M$个历史输入,递归形式仅需存储$y[n-1]$和$x[n-M]$,存储量减少;
- 单位脉冲响应:$h[n] = \frac{1}{M}\left(\mu[n] - \mu[n-M]\right)$(长度为$M$的矩形序列);
- 频率响应:后续频域分析章节讲解(低通特性,主瓣宽度与$M$成反比)。
- 应用场景:
- 股票5日/10日均线计算;
- 智能手表心跳、运动数据平滑(消除尖峰假信号);
- 延时特性:输出比输入延时$\frac{M-1}{2}$个样本(因平均窗口覆盖当前及前$M-1$个样本,输出对应窗口中心时刻)。
- 滤波器类型:FIR低通滤波器。
(3)指数加权滑动平均滤波器 #
- 功能:对输入序列进行加权平均,权重随时间呈指数衰减(近期输入权重更大),实现动态平滑。
- 数学表达式(递归形式):
$$y[n] = \alpha y[n-1] + x[n] \quad (0 < \alpha < 1)$$
展开后可见权重衰减特性:
$$y[n] = \alpha^k y[n-k] + \sum_{i=0}^{k-1} \alpha^i x[n-i]$$
($k$越大,历史输入$x[n-i]$的权重$\alpha^i$越小) - 应用场景:手环PPG(光电容积脉搏波)、IMU(惯性测量单元)数据平滑,温度曲线去抖。
(4)线性内插 #
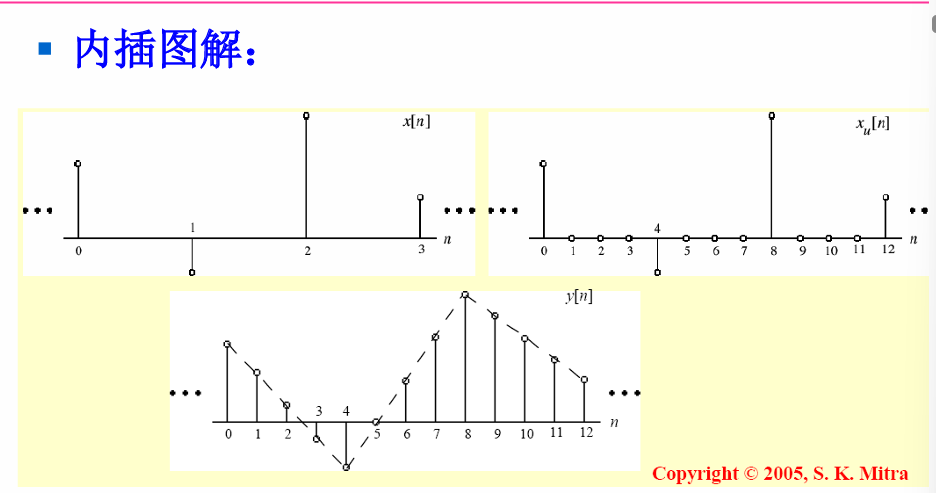
- 功能:上采样后在零值样本间补充连续值,恢复信号的连续特性(提升采样率后的插值处理)。
- 数学表达式:
- 内插因子为2(上采样2倍后插值):
$$y[n] = x_u[n] + \frac{1}{2}\left(x_u[n-1] + x_u[n+1]\right)$$ - 内插因子为3(上采样3倍后插值):
$$y[n] = x_u[n] + \frac{1}{3}\left(x_u[n-1] + x_u[n+2]\right) + \frac{2}{3}\left(x_u[n-2] + x_u[n+1]\right)$$
其中$x\_u[n]$为上采样后的序列(原样本位置保留,其余位置补0)。
- 内插因子为2(上采样2倍后插值):
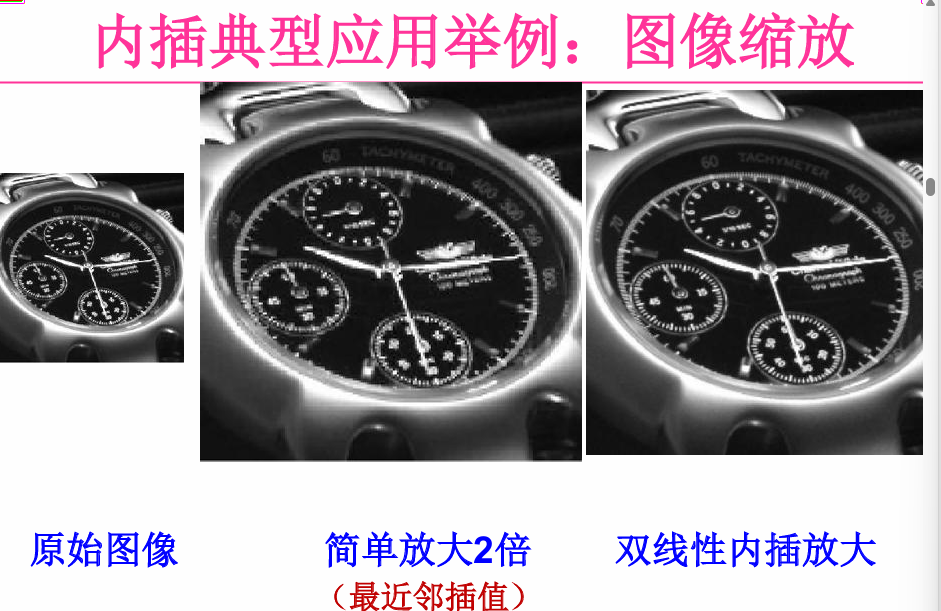
- 应用场景:图像缩放(如双线性内插放大图像,对比"最近邻插值"的锯齿边缘,内插后图像更平滑)。
(5)中值滤波器 #
-
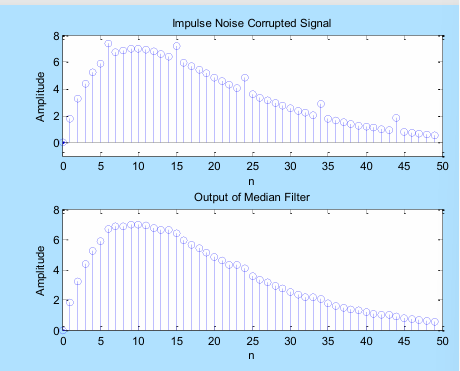
功能:滑动奇数长度窗口,输出窗口内样本的中值,重点消除随机突发噪声(如脉冲噪声、椒盐噪声)。
-
数学表达式:
$$y[n] = \text{med}\{x[n-K],\dots,x[n-1],x[n],\dots,x[n+K]\}$$
(窗口长度为$2K+1$,$\text{med}[\cdot]$表示取中值操作;处理有限长序列时,需在两端各补$\frac{M-1}{2}$个零,$M=2K+1$为窗口长度) -
应用场景:
- 语音信号中"有声-无声"过渡段的噪声去除;
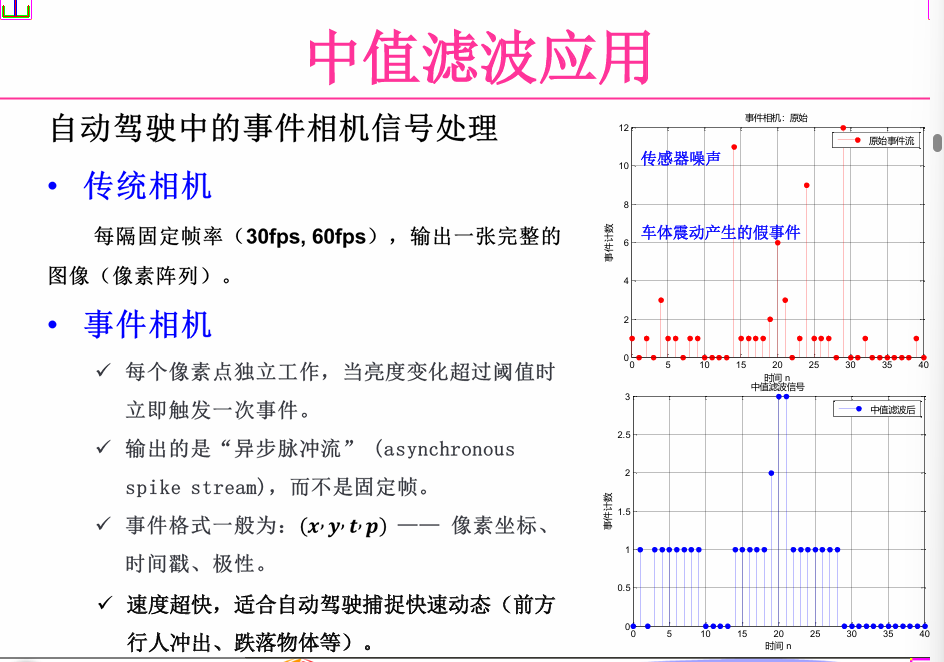
- 事件相机信号去噪(消除车体震动产生的假事件);
-
MATLAB实现示例:
N = input('Median Filter Length = '); % 输入窗口长度(奇数)
R = 50; a = rand(1,R)-0.4; b = round(a); % 生成脉冲噪声
m = 0:R-1; s = 2*m.*(0.9.^m); % 生成原始信号
x = s + b; % 叠加噪声的输入信号
y = medfilt1(x,N); % 中值滤波
% 绘图(输入含噪信号与输出滤波信号对比)
subplot(2,1,1); stem(m,x); title('Impulse Noise Corrupted Signal');
subplot(2,1,2); stem(m,y); title('Output of Median Filter');
二、离散时间系统的分类 #
1. 按脉冲响应长度分类 #
| 类别 | 定义(脉冲响应$h[n]$) | 实现方式 | 典型例子 |
|---|---|---|---|
| FIR系统 | 有限长(仅在$N\_1 \leq n \leq N\_2$非零) | 非递归/递归 | M点滑动平均滤波器、一次差分滤波器 |
| IIR系统 | 无限长($n \in (-\infty,+\infty)$可能非零) | 递归(主流) | 指数加权滑动平均滤波器 |
补充示例:
- 一阶FIR低通:$y[n] = \frac{1}{M}\sum\_{k=0}^{M-1}x[n-k]$;
- 一阶IIR低通:$y[n] = \alpha y[n-1] + (1-\alpha)x[n]$($0<\alpha<1$);
- 一次差分FIR(边缘检测):$y[n] = x[n] - x[n-1]$。
2. 按输出计算方式分类 #
| 类别 | 定义 | 特点 |
|---|---|---|
| 非递归系统 | 输出仅依赖"过去+现在的输入",无反馈 | 易实现,稳定性好(如FIR系统) |
| 递归系统 | 输出依赖"过去+现在的输入+过去的输出",含反馈 | 计算量小,可能引入不稳定性(如IIR系统) |
注意:FIR/IIR与递归/非递归无绝对绑定——FIR可递归实现(如滑动平均的递归形式),IIR也可非递归实现(但计算量极大,极少用)。
3. 按脉冲响应系数分类 #
| 类别 | 定义(脉冲响应$h[n]$) | 应用场景 |
|---|---|---|
| 实离散时间系统 | $h[n]$为实数 | 绝大多数实际场景(音频、图像、生理信号) |
| 复离散时间系统 | $h[n]$为复数 | 通信系统(如正交调制解调)、雷达信号处理 |
4. LTI系统的关键特性分类(核心) #
LTI系统(Linear Time-Invariant,线性时不变系统)是DSP的核心研究对象,需同时满足线性性和时不变性,在此基础上进一步分类为因果/非因果、稳定/不稳定、无源/无损系统。
(1)线性系统 #
- 定义:满足"叠加性"和"齐次性",即对任意输入$x\_1[n]$、$x\_2[n]$和常数$a$、$b$,有:
$$T\left[a x_1[n] + b x_2[n]\right] = a T\left[x_1[n]\right] + b T\left[x_2[n]\right]$$ - 示例验证:累加器的线性性(零初始条件下):
若输入$x[n] = a x\_1[n] + b x\_2[n]$,则输出:
$$y[n] = \sum_{l=-\infty}^n \left(a x_1[l] + b x_2[l]\right) = a \sum_{l=-\infty}^n x_1[l] + b \sum_{l=-\infty}^n x_2[l] = a y_1[n] + b y_2[n]$$
(非零初始条件下,$y[-1] \neq a y\_1[-1] + b y\_2[-1]$,系统非线性) - 线性系统举例:滑动平均滤波器、线性内插、上采样;
- 非线性系统举例:中值滤波器(取中值操作不满足叠加性)、非零初始条件的累加器。
(2)移不变系统(时不变系统) #
- 定义:输入序列时移$n\_0$,输出序列同步时移$n\_0$,即:
若$T[x[n]] = y[n]$,则$T[x[n - n\_0]] = y[n - n\_0]$。 - 物理意义:系统的输出特性与输入施加的时间无关(如今天输入$x[n]$和明天输入$x[n]$,输出仅差时间戳,波形一致)。
- 非移不变系统举例:上采样系统(验证如下):
设输入$x\_1[n] = \\{\dots,x\_0,x\_1,x\_2,\dots\\}$,上采样2倍后输出$y\_1[n] = \\{\dots,x\_0,0,x\_1,0,x\_2,\dots\\}$;
输入时移1步:$x\_2[n] = x\_1[n-1] = \\{\dots,0,x\_0,x\_1,x\_2,\dots\\}$,上采样2倍后输出$y\_2[n] = \\{\dots,0,0,x\_0,0,x\_1,\dots\\}$;
而$y\_1[n-1] = \\{\dots,0,x\_0,0,x\_1,0,\dots\\} \neq y\_2[n]$,故上采样系统非移不变。
(3)因果系统 #
- 定义:$n\_0$时刻的输出仅依赖$n \leq n\_0$的输入和输出(不依赖未来输入),即:
$$y[n_0] \text{ 仅与 } x[n] (n \leq n_0) \text{ 和 } y[n] (n \leq n_0) \text{ 有关}$$ - 因果系统举例:累加器、滑动平均滤波器、指数加权滑动平均滤波器;
- 非因果系统举例:
- 超前系统:$y[n] = x[n+1]$(依赖未来输入$x[n+1]$);
- 线性内插:$y[n] = x\_u[n] + \frac{1}{2}(x\_u[n-1] + x\_u[n+1])$(依赖未来输入$x\_u[n+1]$);
- 对称滑动平均:$y[n] = \frac{1}{2M+1}\sum\_{k=-M}^M x[n-k]$(依赖未来输入$x[n+k]$,$k>0$);
- 特殊说明:非因果系统并非无法实现——若信号非实时处理(如图像处理,自变量为空间坐标非时间;历史股票数据分析),可先存储完整信号再处理,因果性不再是约束。
(4)稳定系统(BIBO稳定) #
- 定义:输入有界($|x[n]| \leq B\_x < \infty$)时,输出必为有界($|y[n]| \leq B\_y < \infty$),即BIBO(Bounded-Input Bounded-Output)稳定。
- LTI系统BIBO稳定的充要条件:脉冲响应绝对可和,即:
$$\sum_{n=-\infty}^{\infty} |h[n]| < \infty$$ - 示例验证:M点滑动平均滤波器的稳定性:
若$|x[n]| \leq B\_x$,则输出:
$$|y[n]| = \left| \frac{1}{M} \sum_{k=0}^{M-1} x[n-k] \right| \leq \frac{1}{M} \sum_{k=0}^{M-1} |x[n-k]| \leq \frac{1}{M} \cdot M B_x = B_x < \infty$$
故系统BIBO稳定。 - 稳定性判定示例:
- 因果LTI系统$h[n] = \alpha^n \mu[n]$:
绝对可和性:$\sum\_{n=0}^{\infty} |\alpha|^n = \frac{1}{1-|\alpha|}$(等比级数求和);- 当$|\alpha| < 1$时,和为有限值,系统BIBO稳定;
- 当$|\alpha| \geq 1$时,和为无穷大,系统BIBO不稳定。
- FIR系统$h[n] = \alpha^n$($N\_1 \leq n \leq N\_2$,其余为0):
绝对可和性:$\sum\_{n=N\_1}^{N\_2} |\alpha|^n$(有限项求和),必为有限值,故所有FIR系统均BIBO稳定。
- 因果LTI系统$h[n] = \alpha^n \mu[n]$:
(5)无源/无损系统 #
- 无源系统:输入为能量信号时,输出能量不超过输入能量,即:
$$\sum_{n=-\infty}^{\infty} |y[n]|^2 \leq \sum_{n=-\infty}^{\infty} |x[n]|^2 < \infty$$ - 无损系统:输入与输出能量相等(无源系统的特殊情况),即:
$$\sum_{n=-\infty}^{\infty} |y[n]|^2 = \sum_{n=-\infty}^{\infty} |x[n]|^2$$ - 示例:时移系统$y[n] = \alpha x[n-N]$($N$为时移量):
输出能量:$\sum\_{n=-\infty}^{\infty} |\alpha x[n-N]|^2 = |\alpha|^2 \sum\_{n=-\infty}^{\infty} |x[n]|^2$;- 当$|\alpha| \leq 1$时,为无源系统;
- 当$|\alpha| = 1$时,为无损系统。
三、LTI系统的两种核心描述方式 #
LTI系统的时域特性可通过单位脉冲响应或单位阶跃响应完全描述,两者可相互转换。
1. 单位脉冲响应($h[n]$) #
- 定义:输入为单位采样序列$\delta[n]$时,系统的输出序列,即:
$$h[n] = T\left[\delta[n]\right]$$ - 物理意义:LTI系统对"单个脉冲输入"的响应,是系统时域特性的"指纹"。
- 计算示例:
- 线性组合系统$y[n] = \alpha\_1 x[n] + \alpha\_2 x[n-1] + \alpha\_3 x[n-2] + \alpha\_4 x[n-3]$:
输入$x[n] = \delta[n]$,则:
$$h[n] = \alpha_1 \delta[n] + \alpha_2 \delta[n-1] + \alpha_3 \delta[n-2] + \alpha_4 \delta[n-3]$$
(脉冲响应为长度4的有限序列:$\\{h[n]\\} = \\{\alpha\_1, \alpha\_2, \alpha\_3, \alpha\_4\\}$); - 累加器$y[n] = \sum\_{l=-\infty}^n x[l]$:
输入$x[n] = \delta[n]$,则:
$$h[n] = \sum_{l=-\infty}^n \delta[l] = \mu[n]$$
(脉冲响应为单位阶跃序列,无限长); - 2倍内插系统$y[n] = x\_u[n] + \frac{1}{2}(x\_u[n-1] + x\_u[n+1])$:
输入$x\_u[n] = \delta[n]$,则:
$$h[n] = \delta[n] + \frac{1}{2}(\delta[n-1] + \delta[n+1])$$
(脉冲响应为长度3的有限序列:$\\{h[n]\\} = \\{0.5, \underset{\uparrow}{1}, 0.5\\}$,$\uparrow$表示$n=0$位置)。
- 线性组合系统$y[n] = \alpha\_1 x[n] + \alpha\_2 x[n-1] + \alpha\_3 x[n-2] + \alpha\_4 x[n-3]$:
2. 单位阶跃响应($s[n]$) #
- 定义:输入为单位阶跃序列$\mu[n]$时,系统的输出序列,即:
$$s[n] = T\left[\mu[n]\right]$$ - 与单位脉冲响应的关系:
- 阶跃响应是脉冲响应的累加:$s[n] = \sum\_{k=-\infty}^n h[k]$;
- 脉冲响应是阶跃响应的差分:$h[n] = s[n] - s[n-1]$。
四、LTI系统的时域分析(核心:卷积) #
1. 核心原理:输入分解与卷积推导 #
(1)信号分解基础 #
任意离散序列$x[n]$可分解为"单位采样序列的加权和",即:
$$x[n] = \sum_{k=-\infty}^{\infty} x[k] \delta[n - k]$$
($x[k]$为权重,$\delta[n - k]$为$k$时刻的单位脉冲,通过加权叠加重构$x[n]$)。
(2)LTI系统输出的卷积推导 #
基于线性性和时不变性,系统输出$y[n]$推导如下:
- 输入分解:$x[n] = \sum\_{k=-\infty}^{\infty} x[k] \delta[n - k]$;
- 系统作用:$y[n] = T\left[x[n]\right] = T\left[\sum\_{k=-\infty}^{\infty} x[k] \delta[n - k]\right]$;
- 线性性(齐次+叠加):$y[n] = \sum\_{k=-\infty}^{\infty} x[k] T\left[\delta[n - k]\right]$;
- 时不变性($T[\delta[n - k]] = h[n - k]$):$y[n] = \sum\_{k=-\infty}^{\infty} x[k] h[n - k]$。
最终,LTI系统的输出等于输入序列与脉冲响应的线性卷积,记为:
$$y[n] = x[n] * h[n]$$
2. 卷积的数学性质(含应用意义) #
| 性质 | 数学表达式 | 应用意义 |
|---|---|---|
| 交换律 | $x\_1[n] * x\_2[n] = x\_2[n] * x\_1[n]$ | 系统输入与脉冲响应可交换(如"输入$x[n]$通过系统$h[n]$“等价于"输入$h[n]$通过系统$x[n]$") |
| 结合律 | $(x\_1[n] * x\_2[n]) * x\_3[n] = x\_1[n] * (x\_2[n] * x\_3[n])$ | 多系统级联时,总脉冲响应与级联顺序无关(可调整顺序简化计算) |
| 分配律 | $(x\_1[n] + x\_2[n]) * x\_3[n] = x\_1[n] * x\_3[n] + x\_2[n] * x\_3[n]$ | 多系统并联时,总脉冲响应等于各系统脉冲响应之和(简化并联系统设计) |
3. 线性卷积的计算方法 #
(1)通用步骤(适用于有限/无限长序列) #
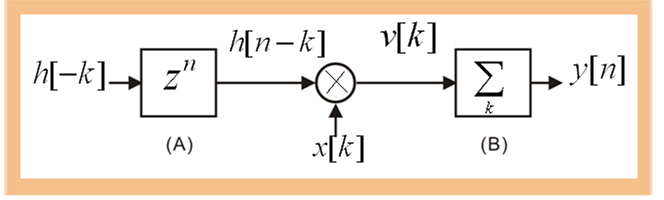
给定$x[k]$(输入)和$h[k]$(脉冲响应),计算$y[n] = \sum\_{k=-\infty}^{\infty} x[k] h[n - k]$,步骤如下:
- 折叠:将$h[k]$沿$k=0$翻转,得到$h[-k]$;
- 延时:将$h[-k]$沿$k$轴平移$n$步,得到$h[n - k]$($n>0$右移,$n<0$左移);
- 相乘:对应时刻的$x[k]$与$h[n - k]$相乘,得到乘积序列;
- 相加:将乘积序列的所有样本求和,得到$y[n]$的一个样本值;
- 遍历$n$:重复步骤2-4,遍历所有$n$,得到完整输出$y[n]$。
(2)列表法(仅适用于有限长序列) #
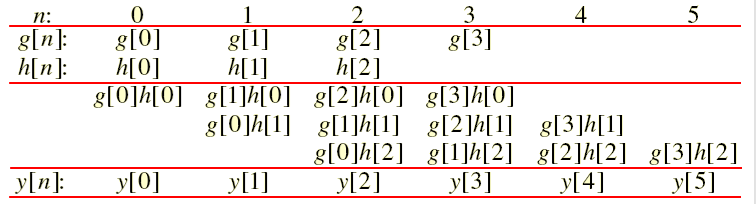
对于有限长序列$g[n]$(长度$N$,$0 \leq n \leq N-1$)和$h[n]$(长度$M$,$0 \leq n \leq M-1$),卷积结果$y[n]$长度为$N+M-1$,计算步骤如下:
- 按”$n$增大"方向,将$g[n]$的样本横向排列,$h[n]$的样本纵向排列;
- 横向与纵向样本两两相乘(无进位),得到乘积矩阵;
- 沿"对角线"方向求和,每个对角线的和即为$y[n]$的一个样本值。
列表法示例表格:
| $h[n] \setminus g[n]$ | $n=0$($g[0]$) | $n=1$($g[1]$) | $n=2$($g[2]$) | $n=3$($g[3]$) | … |
|---|---|---|---|---|---|
| $n=0$($h[0]$) | $g[0]h[0]$ | $g[1]h[0]$ | $g[2]h[0]$ | $g[3]h[0]$ | … |
| $n=1$($h[1]$) | $g[0]h[1]$ | $g[1]h[1]$ | $g[2]h[1]$ | $g[3]h[1]$ | … |
| $n=2$($h[2]$) | $g[0]h[2]$ | $g[1]h[2]$ | $g[2]h[2]$ | $g[3]h[2]$ | … |
| … | … | … | … | … | … |
| $y[n]$ | $y[0]=g[0]h[0]$ | $y[1]=g[0]h[1]+g[1]h[0]$ | $y[2]=g[0]h[2]+g[1]h[1]+g[2]h[0]$ | $y[3]=g[1]h[2]+g[2]h[1]+g[3]h[0]$ | … |
4. 从脉冲响应看LTI系统的关键特性 #
(1)因果性与脉冲响应 #
- 充要条件:LTI系统因果 $\iff$ 脉冲响应$h[n] = 0$($n < 0$)。
- 物理意义:因果系统的脉冲响应"无超前成分"(仅在$n \geq 0$时有非零值),符合"输出不依赖未来输入"的因果性定义。
(2)BIBO稳定性与脉冲响应 #
- 充要条件:LTI系统BIBO稳定 $\iff$ 脉冲响应绝对可和($\sum\_{n=-\infty}^{\infty} |h[n]| < \infty$),推导见"二、4(4)稳定系统"。
五、LTI系统的简单互联方案 #
LTI系统的互联主要有级联和并联两种形式,核心是通过互联简化复杂系统的设计与分析。
1. 级联(串联) #
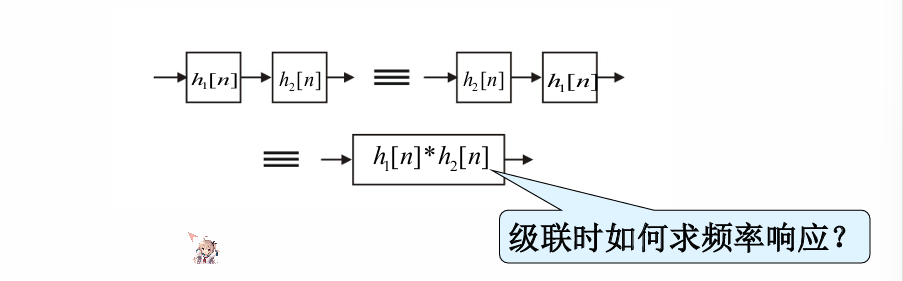
- 定义:多个系统按顺序连接,前一个系统的输出作为后一个系统的输入。
- 总脉冲响应:设系统1脉冲响应为$h\_1[n]$,系统2为$h\_2[n]$,则级联总脉冲响应为两者的卷积:
$$h[n] = h_1[n] * h_2[n]$$ - 输出推导:
$$y[n] = \left(x[n] * h_1[n]\right) * h_2[n] = x[n] * \left(h_1[n] * h_2[n]\right)$$ - 关键特性:级联系统的总脉冲响应与系统顺序无关(由卷积结合律推导)。
- 频率响应提示:级联系统的总频率响应等于各系统频率响应的乘积(后续频域分析章节详解)。
2. 并联 #
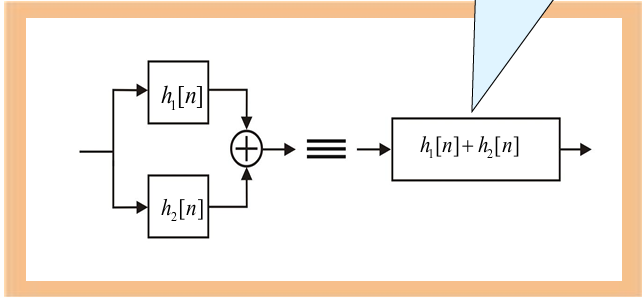
- 定义:多个系统的输入相同,输出叠加后作为总输出。
- 总脉冲响应:并联总脉冲响应为各系统脉冲响应的和:
$$h[n] = h_1[n] + h_2[n]$$ - 输出推导:
$$y[n] = \left(x[n] * h_1[n]\right) + \left(x[n] * h_2[n]\right) = x[n] * \left(h_1[n] + h_2[n]\right)$$ - 频率响应提示:并联系统的总频率响应等于各系统频率响应的和(后续频域分析章节详解)。
六、有限维LTI离散时间系统(差分方程描述) #
有限维LTI系统可通过线性常系数差分方程(Linear Constant-Coefficient Difference Equation,LCCDE)描述,是实际工程中最常用的系统模型。
1. 差分方程的标准形式 #
- 通用形式:
$$\sum_{k=0}^{N} d_k y[n - k] = \sum_{k=0}^{M} p_k x[n - k]$$
其中:- $d\_k$($k=0,\dots,N$):输出端系数($d\_0 \neq 0$,否则降阶);
- $p\_k$($k=0,\dots,M$):输入端系数;
- $N$:输出端最高延时(系统阶数,通常取$\max(N,M)$);
- 整理形式(解出$y[n]$):
$$y[n] = -\sum_{k=1}^{N} \frac{d_k}{d_0} y[n - k] + \sum_{k=0}^{M} \frac{p_k}{d_0} x[n - k]$$
(右侧第一项为"反馈项",依赖过去输出;第二项为"输入项",依赖过去和现在输入)。
2. 差分方程的全解(齐次解+特解) #
系统输出$y[n]$的全解由齐次解($y\_c[n]$)和特解($y\_p[n]$)组成:
$$y[n] = y_c[n] + y_p[n]$$
(1)齐次解($y\_c[n]$) #
- 定义:当输入$x[n] = 0$时,齐次方程$\sum\_{k=0}^{N} d\_k y[n - k] = 0$的解,反映系统的"固有响应"(与输入无关,由系统自身特性决定)。
- 求解步骤:
- 写出特征方程(将$y[n - k]$替换为$\lambda^{n - k}$,提取公因子$\lambda^{n - N}$):
$$d_0 \lambda^N + d_1 \lambda^{N-1} + \dots + d_{N-1} \lambda + d_N = 0$$
(左侧多项式称为"特征多项式"); - 求解特征方程的根$\lambda\_1, \lambda\_2, \dots, \lambda\_N$;
- 根据根的类型确定齐次解形式:
- 单根:$y\_c[n] = \alpha\_1 \lambda\_1^n + \alpha\_2 \lambda\_2^n + \dots + \alpha\_N \lambda\_N^n$($\alpha\_i$为待定系数,由初始条件确定);
- $L$重根(如$\lambda\_1$为$L$重根):$y\_c[n] = \alpha\_1 \lambda\_1^n + \alpha\_2 n \lambda\_1^n + \dots + \alpha\_L n^{L-1} \lambda\_1^n + \alpha\_{L+1} \lambda\_2^n + \dots + \alpha\_N \lambda\_N^n$。
- 写出特征方程(将$y[n - k]$替换为$\lambda^{n - k}$,提取公因子$\lambda^{n - N}$):
(2)特解($y\_p[n]$) #
- 定义:当输入$x[n] \neq 0$时,满足原差分方程的一个任意解,反映系统的"强迫响应"(由输入信号决定)。
- 求解方法:根据输入$x[n]$的形式假设特解形式(如$x[n]$为常数,假设$y\_p[n] = C$;$x[n]$为$\alpha^n$,假设$y\_p[n] = C \alpha^n$),代入原方程求解待定系数$C$。
3. 零输入响应与零状态响应 #
全解也可分解为零输入响应($y\_{zi}[n]$)和零状态响应($y\_{zs}[n]$),更贴合工程中"初始状态"与"输入激励"的分离需求:
$$y[n] = y_{zi}[n] + y_{zs}[n]$$
| 响应类型 | 定义 | 求解依据 |
|---|---|---|
| 零输入响应$y\_{zi}[n]$ | 输入$x[n] = 0$,仅由非零初始状态($n < 0$时的$y[n]$)引起的响应 | 齐次方程+非零初始条件 |
| 零状态响应$y\_{zs}[n]$ | 初始状态为零($n < 0$时的$y[n] = 0$),仅由输入$x[n]$引起的响应 | 原差分方程+零初始条件(或卷积:$y\_{zs}[n] = x[n] * h[n]$) |
4. 因果LTI系统的稳定性与特征根 #
- 核心关系:因果LTI系统BIBO稳定 $\iff$ 特征方程的所有根都在单位圆内(即$|\lambda\_i| < 1$,$i=1,\dots,N$)。
- 物理意义:特征根在单位圆内时,齐次解$\lambda\_i^n$随$n$增大衰减至0(固有响应消失);根在单位圆外时,齐次解发散,系统不稳定。
