
🌟 欢迎来到第11讲:LTI系统的变换域分析 (Part II) #
(对应课本第七章内容)
在上一讲中,我们建立了从系统函数 $H(z)$ 到频率响应的宏观认知。今天,我们将深入到具体的滤波器设计层面,特别是如何轻松实现信号处理中最受欢迎的线性相位FIR系统。我们将系统地学习四种线性相位FIR系统的分类、特性及其零点分布的奥秘。此外,我们还将接触一些简单而实用的数字滤波器原型,如滑动平均滤波器和梳状滤波器,并最后探讨逆系统的概念及其在信道均衡等领域的关键作用。
核心学习目标:
- 精通线性相位FIR系统:掌握实现线性相位的充要条件,熟悉四种线性相位FIR系统的分类、特性和零点分布规律。
- 设计简单滤波器:学会根据零极点分布设计简单的FIR和IIR低通、高通、带通、带阻滤波器。
- 理解梳状滤波器:了解梳状滤波器的构成原理及其在特定频率点产生周期性零点或极点的特性。
- 掌握逆系统:理解逆系统的定义,并能判断一个系统的逆系统是否稳定。
- 认识互补滤波器:了解互补传输函数的概念及其在滤波器组设计中的应用。
📚 本讲知识地图 #
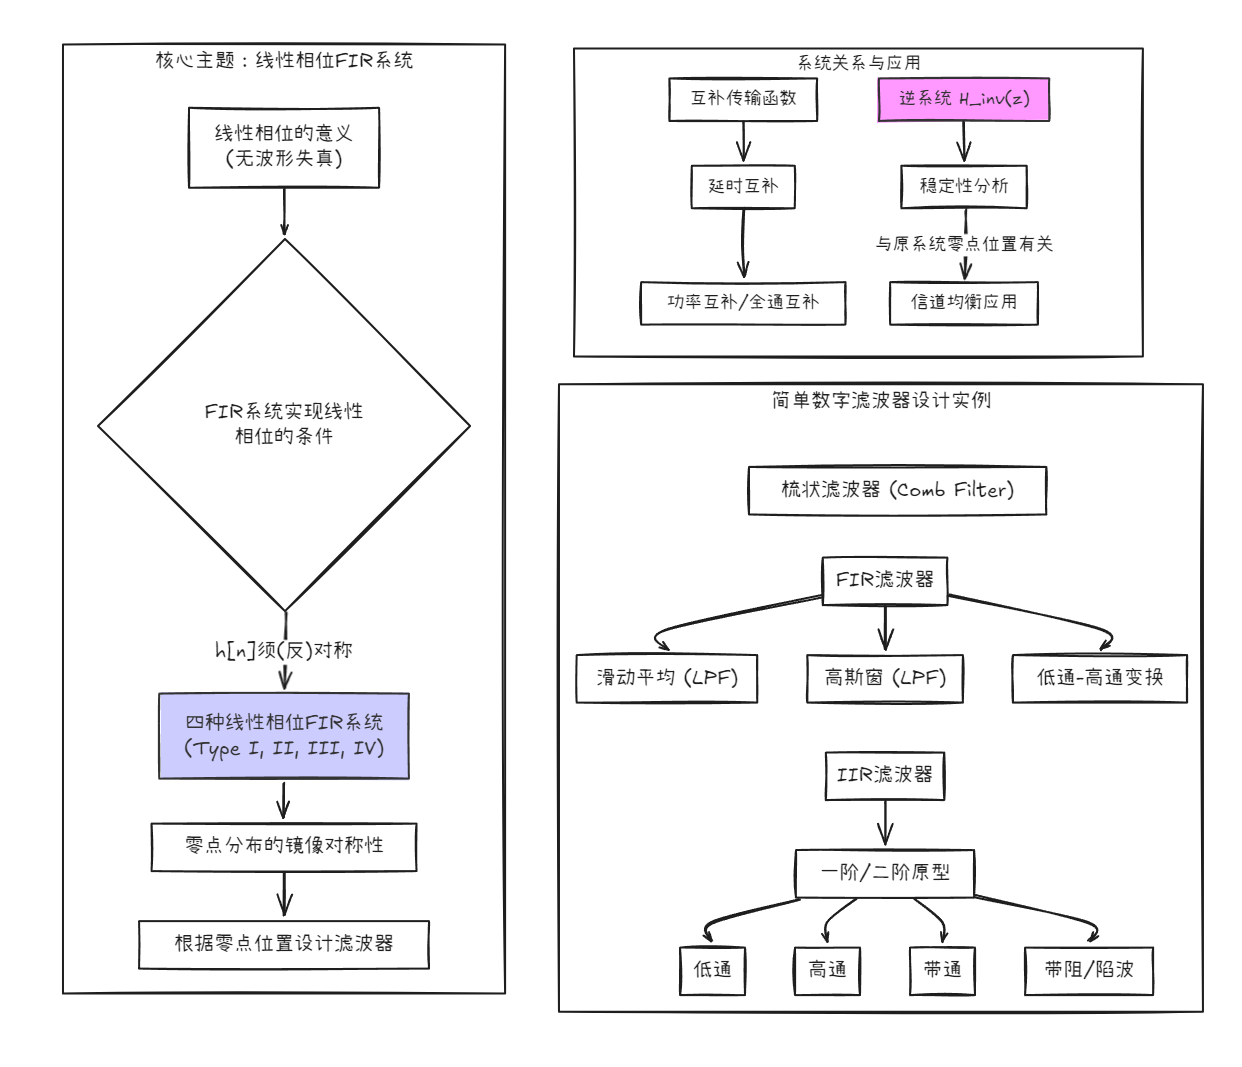
📝 本讲主要内容 #
1. 线性相位FIR系统 #
在众多应用中,保持信号波形不失真是至关重要的,这要求系统必须具有线性相位(或恒定的群延迟)。
-
动机:
- IIR系统:很难直接设计出具有严格线性相位的IIR滤波器。
- FIR系统:可以非常容易地设计出具有严格线性相位的FIR滤波器。
-
实现线性相位的充要条件: 对于一个长度为 N+1 的实系数因果FIR系统,其冲激响应 $h[n]$ 必须满足对称或反对称条件: $$ h[n] = \pm h[N-n], \quad 0 \le n \le N $$
-
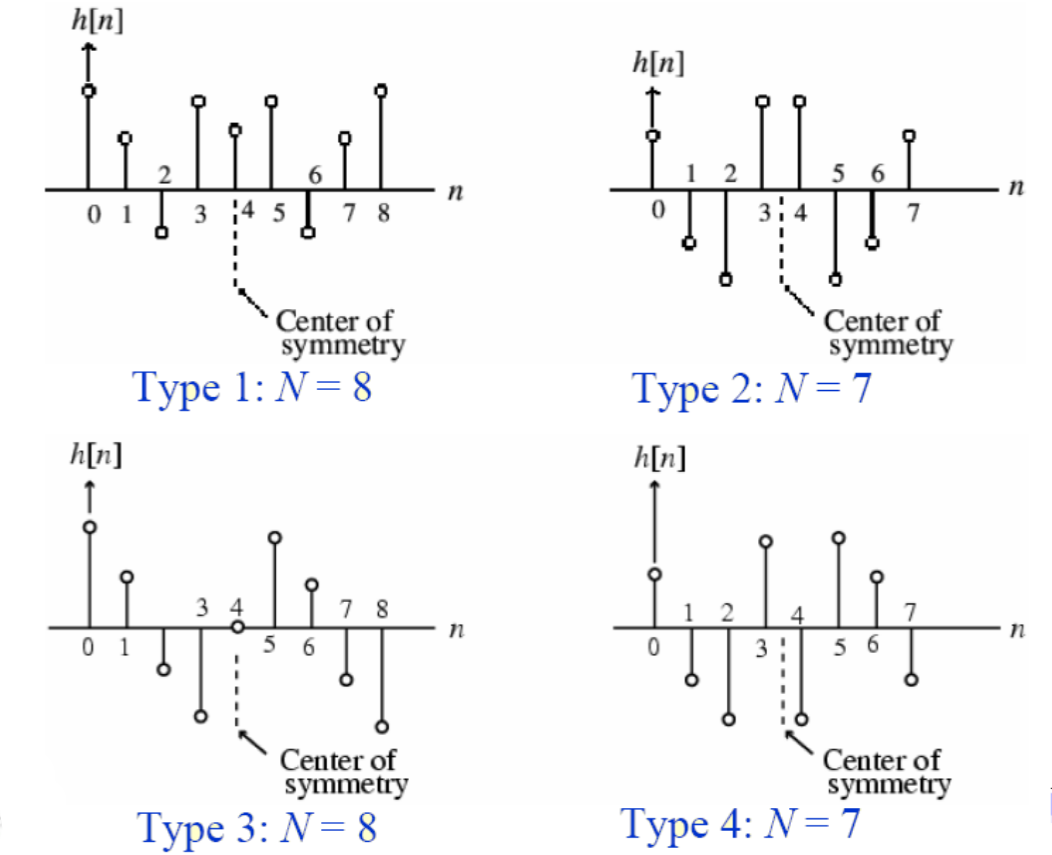
四种线性相位FIR系统分类: 根据 $h[n]$ 的对称性(对称/反对称)和长度 N+1(奇数/偶数,即N为偶数/奇数),可以分为四种类型:
| 类型 | 冲激响应 $h[n]$ | 长度 N+1 | 对称中心 |
|---|---|---|---|
| Type I | 对称 | 奇数 (N为偶数) | 整数点 $n=N/2$ |
| Type II | 对称 | 偶数 (N为奇数) | 两点之间 $n=N/2$ |
| Type III | 反对称 | 奇数 (N为偶数) | 整数点 $n=N/2$ |
| Type IV | 反对称 | 偶数 (N为奇数) | 两点之间 $n=N/2$ |
【图片:四种线性相位FIR系统的$h[n]$对称性示意图 (参考PPT P8)】
- 频率响应的通用形式:
所有四种类型的频率响应都可以写成:
$$
H(e^{j\omega}) = e^{-jN\omega/2} e^{j\beta} \tilde{H}(\omega)
$$
- 相位部分:$\theta(\omega) = -N\omega/2 + \beta$。这是一个完美的线性函数!群延迟 $\tau\_g = N/2$ 为常数。
- 幅度部分:$\tilde{H}(\omega)$ 是一个纯实函数,称为零相位响应或幅度响应(可能取负值)。
- $\beta$ 的取值决定了相位的初始偏移,与类型有关。
1.1 线性相位FIR系统的零点分布 #
- 核心特性:线性相位FIR系统的系统函数 $H(z)$ 满足:
$$
H(z) = \pm z^{-N} H(z^{-1})
$$
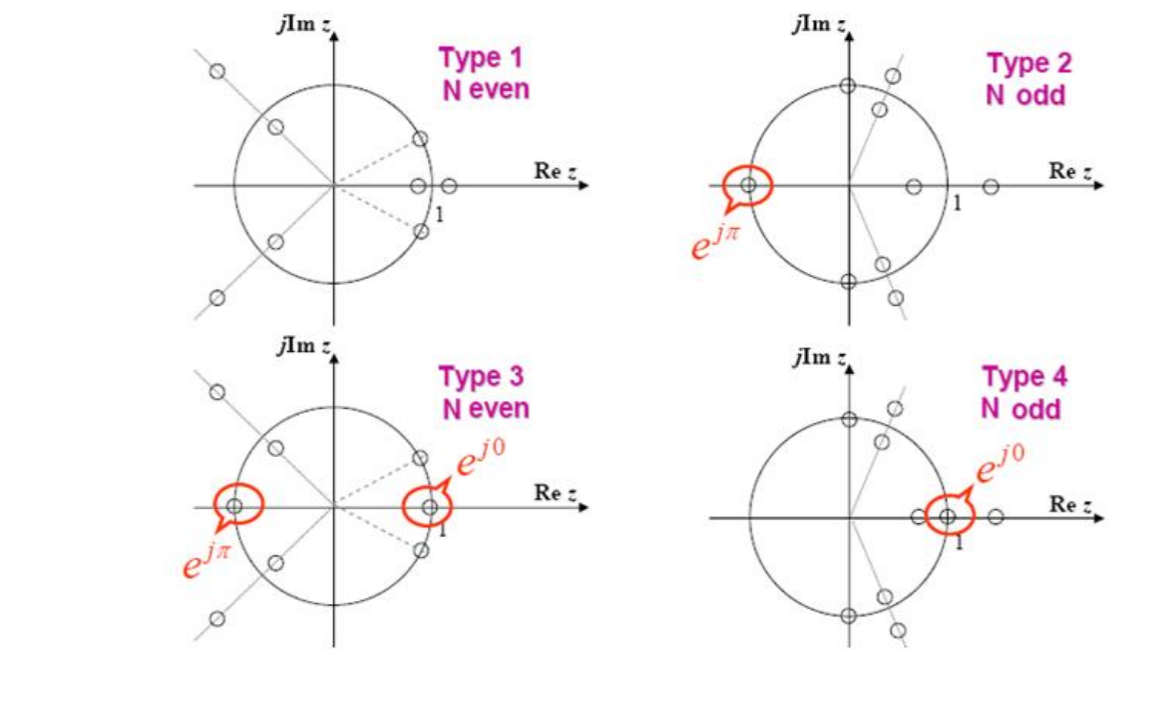
这决定了其零点分布必须具有镜像对称性 (Reciprocal Symmetry)。
- 如果 $z\_0$ 是一个零点,那么 $1/z\_0$ 必然也是一个零点。
- 如果 $h[n]$ 是实系数,零点还必须共轭对称。如果 $z\_0$ 是零点,则 $z\_0^*$ 也是。
- 综合起来,非实数零点总是以四元组的形式出现: $\\{z\_0, z\_0^*, 1/z\_0, 1/z\_0^*\\}$。
- 特殊零点:
- $z=1$ 和 $z=-1$ 是自身的倒数,它们的位置对滤波器的类型有决定性影响。
- 单位圆上的零点 $e^{j\theta}$,其倒数 $e^{-j\theta}$ 是其共轭,所以它们总是成对出现。
- 零点分布与滤波器类型的关系:
| 类型 | 零点在 z=1 | 零点在 z=-1 | 不适合设计的滤波器类型 |
|---|---|---|---|
| Type I | 任意(通常偶数) | 任意(通常偶数) | 无限制,可设计任意类型 |
| Type II | 任意(通常偶数) | 必须有奇数个 | 高通、带阻(因z=-1处必有零点) |
| Type III | 必须有奇数个 | 必须有奇数个 | 低通、高通、带阻(因z=±1处必有零点) |
| Type IV | 必须有奇数个 | 任意(通常偶数) | 低通、带通(因z=1处必有零点) |
【图片:四种类型FIR滤波器零点分布的典型示意图 (参考PPT P22)】
2. 几种简单的数字滤波器 #
2.1 FIR 滤波器 #
- M阶滑动平均滤波器 (低通)
$$
H(z) = \frac{1}{M} \sum_{n=0}^{M-1} z^{-n} = \frac{1}{M} \frac{1-z^{-M}}{1-z^{-1}}
$$
- 特性:这是一个简单的低通滤波器,M越大,过渡带越窄,但阻带衰减性能不佳。
- 3dB截止频率:增益衰减到 $1/\sqrt{2}$ (即-3dB) 的频率点。
- 从低通到高通的变换:
- 频率变换: $z \rightarrow -z$。将零极点图旋转180度,低通变高通。
- 互补变换: $H\_{HP}(z) = 1 - H\_{LP}(z)$ (仅适用于特定情况)。
2.2 IIR 滤波器 #
通过精心配置一两个极点和零点,可以构造出简单高效的IIR滤波器。
- 一阶低通:
$$
H_{LP}(z) = \frac{1-\alpha}{2} \frac{1+z^{-1}}{1-\alpha z^{-1}}
$$
- 零极点:在 $z=-1$ 处有一个零点(抑制高频),在 $z=\alpha$ ($0<\alpha<1$) 处有一个极点(增强低频)。
- 一阶高通:
$$
H_{HP}(z) = \frac{1+\alpha}{2} \frac{1-z^{-1}}{1-\alpha z^{-1}}
$$
- 零极点:在 $z=1$ 处有一个零点(抑制低频),在 $z=-\alpha$ ($0<\alpha<1$) 处有一个极点(增强高频)。
- 二阶带通:
- 在 $z=\pm 1$ 处放置零点(抑制直流和最高频),在通带中心频率 $\omega\_0$ 附近放置一对共轭极点 $re^{\pm j\omega\_0}$。
- 二阶带阻 (陷波器):
- 在陷波频率 $\omega\_0$ 处放置一对共轭零点 $e^{\pm j\omega\_0}$ (通常在单位圆上以完全抑制),并在其附近放置一对共轭极点以控制陷波带宽。
2.3 梳状滤波器 (Comb Filter) #
- 形式: $G(z) = H(z^L)$
- 原理:将一个原型滤波器 $H(z)$ 的单位延迟 $z^{-1}$ 替换为 $z^{-L}$。
- 效果:将原型滤波器的频率响应在 $0 \sim 2\pi$ 区间内进行了"压缩和周期性复制"L次,形成梳子一样的多个通带和阻带。
- 应用:音频效果(如合唱、镶边)、消除周期性噪声等。
3. 互补传输函数及逆系统 #
3.1 互补传输函数 #
- 定义:若L个传输函数之和等于一个全通函数(通常是纯延迟),则称它们互为互补。 $$ \sum_{i=0}^{L-1} H_i(z) = A(z) \quad (\text{All-pass}) $$
- 简单情况 (L=2):如果 $H\_0(z) + H\_1(z) = 1$ (功率互补),那么 $|H\_0(e^{j\omega})|^2 + |H\_1(e^{j\omega})|^2 = 1$ (近似)。
- 意义:一个低通滤波器的互补滤波器通常是一个高通滤波器。这在滤波器组(如音频交叉网络)设计中非常有用,可以确保信号在所有频段的能量总和保持不变。
3.2 逆系统 #
-
定义:如果系统 $H\_1(z)$ 和 $H\_2(z)$ 级联后,总响应为单位冲激 $\delta[n]$,则它们互为逆系统。 $$ h_1[n] * h_2[n] = \delta[n] \quad \Longleftrightarrow \quad H_1(z)H_2(z) = 1 $$
-
系统函数关系:$H\_2(z) = 1/H\_1(z)$。原系统的零点成为逆系统的极点,反之亦然。
-
稳定性问题:
- 为了使逆系统 $H\_2(z)$ 是稳定且因果的,它的所有极点必须在单位圆内部。
- 这意味着,原系统 $H\_1(z)$ 的所有零点必须在单位圆内部。
- 结论:只有最小相位系统才存在稳定且因果的逆系统。
-
应用:信道均衡
- 问题:信号 $x[n]$ 经过信道 $H_c(z)$ 后失真。
- 解决方案:在接收端级联一个均衡器 $H_{eq}(z)$,使其为信道的逆系统,即 $H_{eq}(z) \approx 1/H_c(z)$,从而恢复原始信号。
- 如果信道是非最小相位的(有零点在单位圆外),则其精确的因果逆系统是不稳定的。这时需要采用更复杂的均衡策略。
🔗 知识关联与应用 #
-
承上启下:本讲是LTI系统分析的收官之作。我们从抽象的Z变换,走到了具体的滤波器类型(线性相位FIR、IIR原型),并探讨了系统间的关系(互补、逆系统),为下一章的数字滤波器设计打下了坚实的理论和实践基础。
-
现实应用:
- 高保真音频处理:几乎所有的专业数字音频处理(EQ、效果器)都优先选用线性相位FIR滤波器,以避免不必要的相位失真,保持声音的瞬态和清晰度。
- 图像处理:图像的边缘检测、模糊、锐化等操作本质上都是2D的FIR滤波。线性相位在这里同样至关重要,以确保图像特征不会因为处理而发生位置偏移。
- ADSL调制解调器:早期的宽带接入技术需要对电话线的频率响应进行均衡。工程师会测量信道响应,然后设计一个逆系统作为均衡器,以补偿信道衰减,确保数据能高速、可靠地传输。
🤔 引导式提问 #
- 为什么Type II 和 Type IV 线性相位FIR滤波器不适合设计高通滤波器? (提示:观察它们的冲激响应对称性和长度,思考其在 $z=-1$ 处的零点特性。)
- 给定一个非最小相位的FIR系统 $H(z)$,你如何设计一个具有完全相同幅度响应的最小相位FIR系统 $H\_{min}(z)$? (提示:回顾系统分解和全通系统的知识。)
- 梳状滤波器 $G(z) = H(z^L)$ 的零极点与原型滤波器 $H(z)$ 的零极点有什么关系? (提示:如果 $p_k$ 是 $H(z)$ 的一个零点,那么满足 $z^L=p_k$ 的 $z$ 会是什么?)
💡 本讲总结 #
本讲我们专注于将变换域分析理论应用于实际的滤波器结构和系统关系中:
- 线性相位FIR是首选:通过设计对称/反对称的冲激响应,我们可以轻松获得无相位失真的FIR滤波器,并根据其四种类型的零点分布规律来指导设计。
- 简单的零极点配置可构成基本滤波器:通过在关键频率点(如0, $\pi$)附近放置零点和极点,可以构建出各种FIR和IIR滤波器原型。
- 逆系统是均衡的基础:通过设计一个系统的逆滤波器,可以"撤销"原系统的影响。逆系统的稳定性完全取决于原系统的零点是否都在单位圆内(即是否为最小相位)。
- 系统间存在深刻联系:互补滤波器和系统分解(最小相位+全通)等概念为我们提供了更高级的工具,来重构和优化系统特性。
